01
COBOTICS
Coboty współpracujące
Dobieramy i integrujemy cobota z konkretnym zadaniem oraz rzeczywistym procesem produkcyjnym.
 2can
TECHNOLOGY
2CAN ROBOTICS / COBOTICS
Integrujemy coboty współpracujące z rzeczywistym procesem produkcyjnym, systemami wizyjnymi, automatyką i oprogramowaniem.
Najpierw proces. Potem technologia.
Stanowisko powstaje dopiero wtedy, gdy połączymy ruch cobota z narzędziem, maszyną, systemem wizyjnym, sterowaniem i danymi.
COBOTICS
Dobieramy i integrujemy cobota z konkretnym zadaniem oraz rzeczywistym procesem produkcyjnym.
VISION
Wykorzystujemy systemy wizyjne do lokalizacji detalu, kontroli procesu, analizy obrazu i prowadzenia cobota.
CONTROL
Łączymy cobota z PLC, I/O, czujnikami, urządzeniami wykonawczymi i pozostałymi elementami procesu.
AI / DATA
Łączymy dane z procesu i systemów wizyjnych z analizą, oprogramowaniem oraz systemami nadrzędnymi.
Cobot ma wykonywać konkretną pracę i być częścią procesu. Dobieramy sposób integracji do zadania, detalu, maszyny oraz otoczenia produkcyjnego.
Pobieranie, przenoszenie, odkładanie i orientowanie elementów pomiędzy kolejnymi etapami procesu.
Załadunek i odbiór detali oraz współpraca cobota z maszyną lub urządzeniem w procesie produkcyjnym.
Powtarzalne operacje montażowe wykonywane przy użyciu narzędzia dobranego do konkretnego procesu i produktu.
Lokalizacja i identyfikacja detali oraz wykorzystanie obrazu do kontroli i prowadzenia procesu.
Powtarzalne odkładanie produktów i budowanie uporządkowanych układów zgodnie z logiką procesu.
Automatyzacja powtarzalnych operacji spawalniczych z wykorzystaniem cobota i oprzyrządowania procesu.
To przykładowe zastosowania. Punkt wyjścia stanowi proces i problem do rozwiązania, a nie gotowy zestaw technologii.
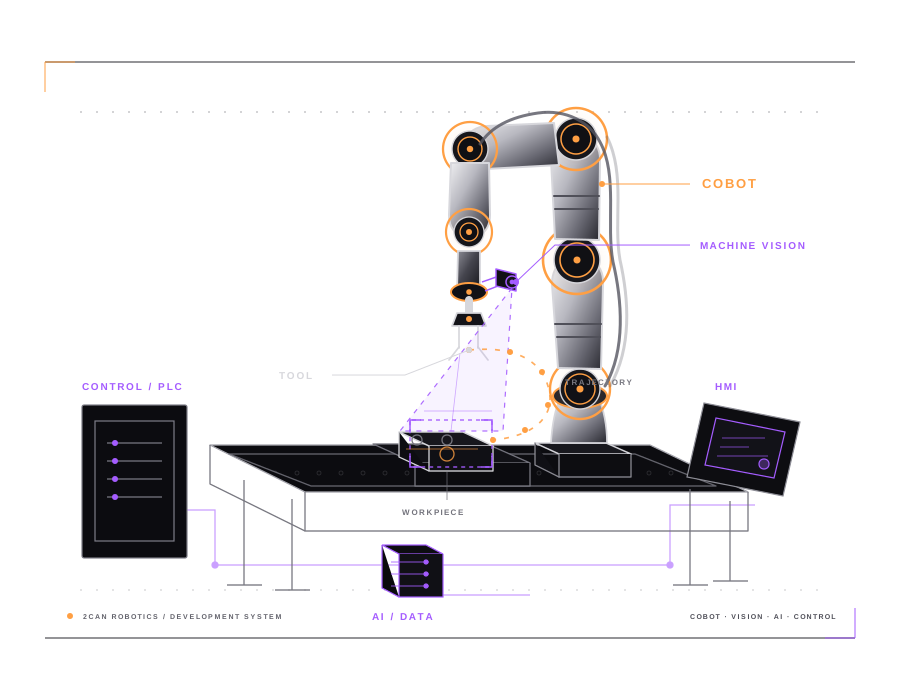
Łączymy cobota z urządzeniami procesu, automatyką, systemem wizyjnym, interfejsem operatora i warstwą danych. Dzięki temu powstaje kompletne stanowisko, a nie osobne urządzenie.
Lokalizacja, identyfikacja i analiza detalu.
Ruch, narzędzie i logika zadania połączone z rzeczywistym procesem.
Urządzenia wykonawcze, chwytaki i elementy procesu.
Sygnały procesu, pozycje, stany i urządzenia wykonawcze.
Logika stanowiska oraz komunikacja pomiędzy urządzeniami procesu.
Obsługa stanowiska, ustawienia, diagnostyka i monitoring.
Wymiana danych z oprogramowaniem i systemami nadrzędnymi.
Urządzenia mogą pochodzić od różnych producentów. Kluczowe jest to, aby współpracowały jako jeden proces i wymieniały informacje tam, gdzie jest to potrzebne.
Nie zaczynamy od wyboru cobota. Najpierw poznajemy zadanie, warunki procesu i oczekiwany rezultat. Dopiero wtedy projektujemy rozwiązanie i dobieramy technologię.
Poznajemy zadanie, detal, cykl pracy, otoczenie stanowiska oraz sposób współpracy z operatorem i pozostałymi urządzeniami.
Określamy sposób realizacji zadania, wymagane narzędzie, czujniki, vision, automatykę oraz komunikację z procesem.
Sprawdzamy kluczowe założenia rozwiązania, trajektorie ruchu, narzędzia, komunikację oraz działanie systemu wizyjnego.
Łączymy cobota, automatykę, urządzenia procesu, system wizyjny, HMI i warstwę oprogramowania w jedno rozwiązanie.
Sprawdzamy działanie całego procesu, zachowanie urządzeń i komunikację pomiędzy elementami stanowiska.
Stanowisko może rozwijać się razem z procesem: o kolejne funkcje, analizę danych, vision, integracje i oprogramowanie.
Łączymy warstwę fizyczną, sterowanie, systemy wizyjne i oprogramowanie. Technologia jest dobierana do procesu, a nie odwrotnie.
Ruch, trajektorie, chwytaki i narzędzia robocze dopasowane do konkretnego zadania.
Kamera może dostarczać informacji o położeniu, obecności i właściwościach detalu.
Sterowanie procesem, obsługa sygnałów oraz wymiana informacji z urządzeniami stanowiska.
Łączymy elementy stanowiska i wymieniamy dane pomiędzy warstwą sterowania i oprogramowaniem.
Sterowanie stanowiskiem, parametry procesu, diagnostyka, statusy i informacje dla operatora.
Rozwijamy wykorzystanie analizy obrazu i modeli AI jako kolejnej warstwy informacji dla procesu.
Dane procesu mogą być wykorzystywane przez aplikacje, monitoring oraz integracje z systemami nadrzędnymi.
Nie zamykamy procesu w jednym urządzeniu. Łączymy warstwy technologiczne tam, gdzie daje to realną wartość dla zadania.
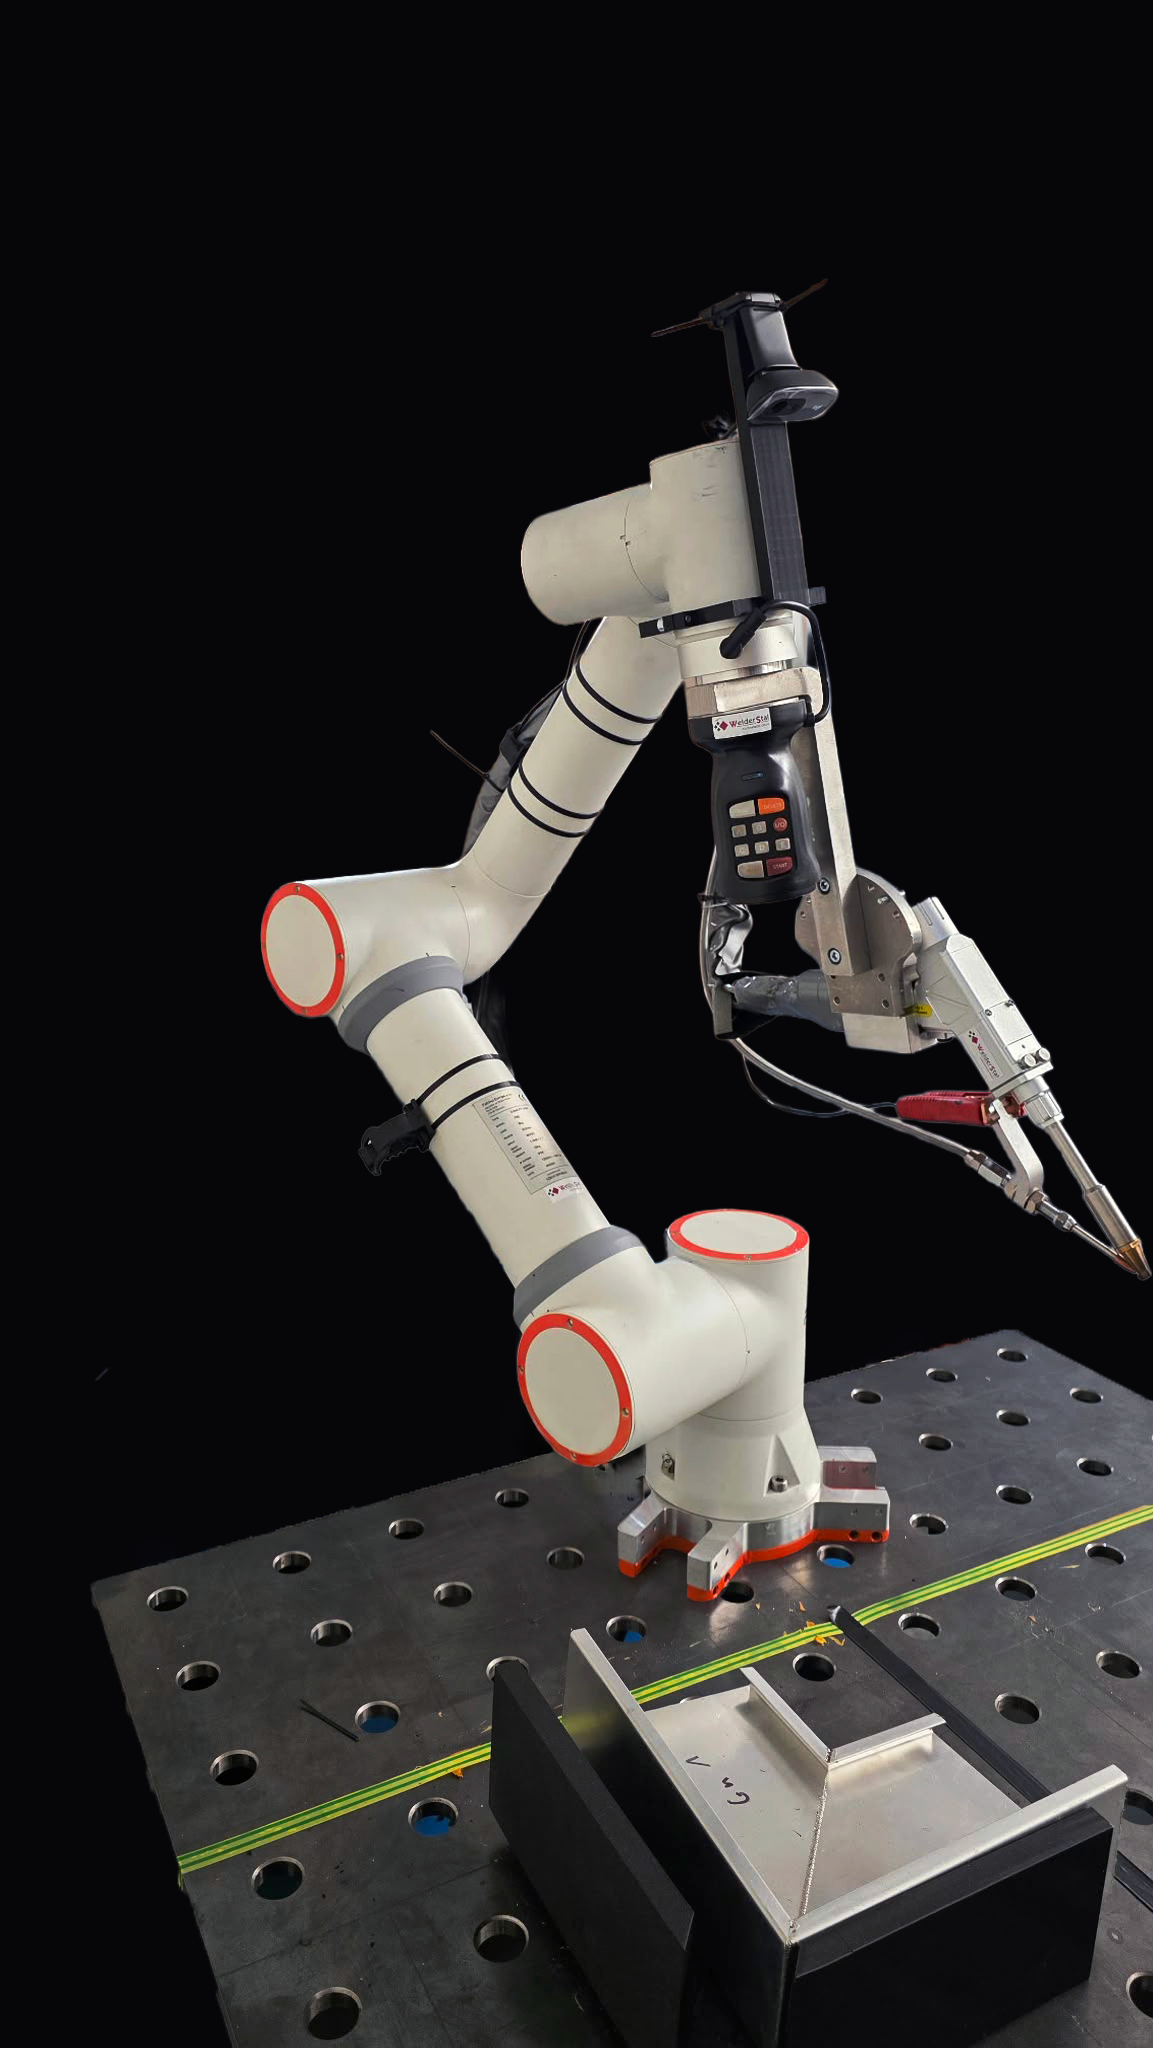
Robotyka zaczyna się od praktyki. Rozwijamy własne stanowisko badawczo-rozwojowe do integracji cobota, systemu wizyjnego, automatyki i oprogramowania.
PRAKTYCZNE STANOWISKO ROZWOJOWE
Stanowisko wykorzystujemy do rozwijania kompetencji w zakresie programowania cobotów, integracji urządzeń, automatyki oraz systemów wizyjnych.
Kolejne etapy obejmują połączenie informacji z obrazu z logiką procesu, sterowaniem oraz warstwą oprogramowania i danych.
Nie pokazujemy koncepcji, której nigdy nie uruchomiliśmy. Technologię najpierw poznajemy, integrujemy i testujemy na rzeczywistym stanowisku.
Zaczynamy od procesu i zadania. Dopiero później określamy, czy cobot współpracujący, system wizyjny i automatyzacja są właściwym rozwiązaniem.
Coboty współpracujące mogą być wykorzystywane między innymi do obsługi maszyn, manipulacji detalami, pick & place, montażu, paletyzacji oraz innych powtarzalnych operacji. Dobór rozwiązania zawsze zaczynamy od analizy konkretnego procesu.
Tak. Jednym z głównych zadań integracji jest połączenie cobota z istniejącym procesem, maszyną, automatyką i sygnałami sterującymi. Zakres integracji zależy od możliwości technicznych konkretnego stanowiska.
Tak. System wizyjny może dostarczać informacji o obecności, położeniu lub właściwościach detalu. Dane z obrazu mogą następnie zostać wykorzystane przez logikę stanowiska i ruch cobota.
Nie. Dlatego przed doborem technologii analizujemy zadanie, detal, cykl pracy, otoczenie oraz oczekiwany rezultat. W niektórych procesach prostsza automatyzacja może być lepszym rozwiązaniem niż zastosowanie cobota.
Projektujemy rozwiązanie jako część procesu. Cobot może wymieniać informacje z automatyką, urządzeniami wykonawczymi, czujnikami, systemem HMI oraz warstwą oprogramowania i danych.
Od rozmowy o procesie. Określamy zadanie, sposób pracy obecnego stanowiska i oczekiwany rezultat. Następnie możemy przygotować koncepcję oraz określić technologie potrzebne do realizacji projektu.
MASZ PROCES DO AUTOMATYZACJI?
Zacznijmy od zadania. Opowiedz nam, jak dziś wygląda proces, co chcesz usprawnić i jaki rezultat chcesz osiągnąć. Sprawdzimy, czy cobot współpracujący, system wizyjny lub klasyczna automatyzacja mają w tym przypadku sens.
Najpierw poznajemy proces.
Potem dobieramy rozwiązanie.
Działamy na terenie województwa śląskiego oraz sąsiednich województw Polski południowej.